Le famose trasformazioni di Lorentz ammettono, nella loro forma più semplice, una interessante derivazione. Partiamo dai postulati di Einstein, che ogni sistema di riferimento inerziale è equivalente ad ogni altro e che la velocità della luce è la stessa in ogni sistema di riferimento inerziale.
Consideriamo la seguente situazione: un osservatore si trova nell'origine O del riferimento Σ mentre un secondo osservatore si trova in O' origine di un altro sistema di riferimento Σ', in moto rispetto a Σ con velocità v nella direzione positiva dell'asse delle x.
Definiamo l'istante t = 0 come l'istante in cui vi sia coincidenza delle due origini O(0) ≡ O'(0). Successivamente O(t) = O(0) mentre O'(t) = O(0) + vt.
Il primo postulato suggerisce che lo spazio sia isotropo ed omogeneo. Questo implica che la relazione tra i due sistemi di coordinate deve essere lineare (una trasformazione lineare al massimo sposta l'origine e ciò è possibile grazie all'uniformità dello spazio e del tempo) e che gli assi y e z possono essere scelti paralleli rispettivamente agli assi y' e z' (come risultato di una rotazione intorno all'asse x la quale, grazie all'isotropia dello spazio, non influenza la nostra descrizione). Quindi la generica relazione tra (y,z) e (y',z') è la seguente, tenendo conto che le origini devono coincidere per t = 0 (quindi non esiste termine noto):

relazione che, per isotropia diventa subito:

Per ricavare A basta pensare di avere un regolo R1 (risp. R2) parallelo all'asse z (risp. z') nel sistema Σ (risp. Σ') e avente lunghezza l1 (risp. l2') unitaria per l'osservatore ad esso solidale. Quindi l1 = 1 per O e l2' = 1 per O'.
Ma d'altra parte l1' = A (lunghezza di R1 per O'), mentre l2 = 1/A (Lunghezza di R2 per O). Per l'equivalenza dei sistemi inerziali (primo postulato) si deve avere che la lunghezza di R1 per O' e quella di R2 per O devono essere uguali, da cui A = 1/A, oppure A = 1. Quindi, finalmente:

A questo punto consideriamo la più generale relazione lineare tra (x,t) e (x',t') è la seguente:
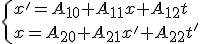
insieme con la sua inversa.
Ma quando x = x' = 0, si ha t = t' = 0, cosa che implica l'uguaglianza a zero dei termini noti. Quindi:
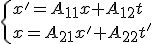
Nella prima di queste poniamo x' = 0, il che equivale a considerare il moto di O' rispetto a O. Allora, nella prima x = vt. Nella seconda poniamo invece x = 0, il che equivale a considerare il moto di O rispetto a O'. Allora, nella seconda x' = -vt'.
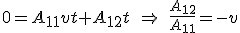
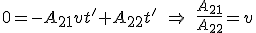
Allora se poniamo:
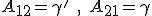
si ottiene:
\\x=\gamma(x'+vt')\right)
Se tali fattori dipendessero dalle coordinate spaziali o dal tempo, potremmo dire addio all'omogeneità dell'universo. Se dipendessero dalla direzione del vettore velocità allora addio all'isotropia. Quindi possono solo dipendere dal modulo della velocità, che è proprio v.
A questo punto con un ragionamento simile a quello che precedentemente ci ha portati a dire che A = B mostriamo che γ = γ'. Consideriamo il solito regolo R1 (risp. R2) posto in O (risp. in O') di lunghezza l1 = 1 (risp. l2' = 1). Se all'istante t' = 0 l'osservatore in O' misurasse R1 troverebbe l1' = 1/γ (usando la seconda relazione con t' = 0). Al contrario, se all'istante t = 0 (che significa t' = 0 quindi nello stesso istante in cui O' misura R1) l'osservatore in O misurasse R2 troverebbe l2 = 1/γ' (usando la prima relazione con t = 0). I due sistemi devono essere equivalenti quindi l1' = l2. Dipendendo i due fattori solo da v, questo implica γ = γ'.
\\x=\gamma(x'+vt')\right)
A questo punto non ci resta che determinare il valore del fattore γ in funzione del modulo v della velocità. Supponiamo che una sorgente lumonosa solidale con Σ emetta all'istante t = t' = 0 un raggio luminoso il quale inizia a propagarsi rispetto ad entrambi i sistemi di riferimento con velocità c (velocità della luce). Il fronte dell'onda allora raggiungerà il punto P sull'asse x all'istante t dato per O da x = ct. In Σ' tale relazione diventa x' = ct'.
Per confronto:
=\gamma t(c-v)\\ct=\gamma(ct'+vt')=\gamma t'(c+v)\right)
Moltiplicando membro a membro si ha:
\quad\Rightarrow\quad\gamma=\frac{1}{\sqrt{1-\frac{v^2}{c^2}}})
che è la relazione cercata in cui la dipendenza dal solo modulo della velocità è palese. Allora:
=\frac{1}{\sqrt{1-\frac{v^2}{c^2}}}(x-vt))
Dalla relazione inversa:
}{v}=\gamma\(t+\frac{x}{v}(\frac{1}{\gamma^2}-1)\)=\gamma(t-\frac{c^2}{v}x)=\frac{1}{\sqrt{1-\frac{v^2}{c^2}}}(t+\frac{v}{c^2}x))
In definitiva i boost lungo l'asse x sono dati da:
\\y'=y\\z'=z\\t'=\frac{1}{\sqrt{1-\frac{v^2}{c^2}}}(t-\frac{v}{c^2}x)\right)